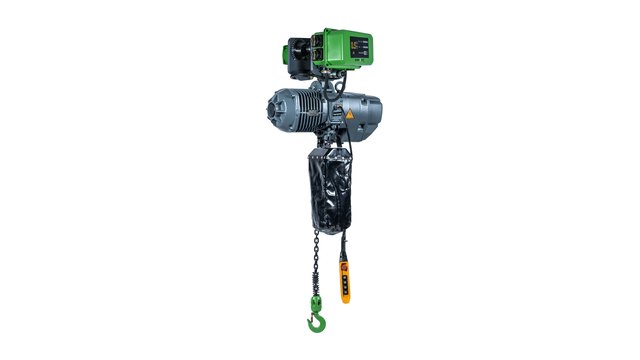
В классической заводской комплектации подавляющее большинство канатных и цепных электроталей (болгарские серии Т, МТ, российские ТЭ, китайские CD1/MD1) поставляются с релейно-контакторной системой управления. Пуск электродвигателей подъема и перемещения осуществляется прямым подключением к трехфазной сети 380 В (схема Direct-On-Line, DOL).
Для тяжелых производственных условий прямой пуск создает разрушительные ударные нагрузки на механическую часть крана и питающую электросеть. Решением проблемы служит интеграция электронных устройств управления: частотно-регулируемого привода (ЧРП / частотник) или тиристорного устройства плавного пуска (УПП / софтстартер).
Однако специфика грузоподъемных механизмов — наличие потенциального момента нагрузки и механического тормоза — накладывает жесткие технические ограничения на выбор и схемы подключения таких приборов.
Электротали цепные
Весь раздел →
Таль электрическая цепная DHS 3,2т 6м 380В, 0,5кВт 1,5м/мин

Таль электрическая цепная DHS 3,2т 12м 380В, 0,5кВт 1,1м/мин

Таль цепная электрическая 3,2т 6м Euro-Lift.ru
1. Физика прямого пуска (DOL): почему релейная схема разрушает кран
При прямом включении асинхронного двигателя с короткозамкнутым ротором в сеть 380 В происходят два взаимосвязанных переходных процесса: электромагнитный и механический.
1. Бросок пускового тока
В момент замыкания силовых контактов пускателя ротор неподвижен, скольжение s = 1. Электродвигатель работает в режиме короткого замыкания:
- Пусковой ток достигает величины Iпуск = (5 ... 7) · Iном;
- Возникает просадка напряжения в заводской сети цеха (особенно при слабой трансформаторной подстанции или длинных троллейных линиях);
- Контакты магнитных пускателей обгорают, плавятся и свариваются из-за электрической дуги при коммутации;
- Обмотки статора испытывают электродинамические усилия и циклический температурный перегрев, снижающий ресурс изоляции.
2. Динамический удар по кинематической цепи
Пусковой крутящий момент асинхронного двигателя при прямом пуске достигает Mпуск = (2.2 ... 3.0) · Mном. Нарастание момента происходит скачкообразно за 0.02 ... 0.05 с:
- Канат и подвеска: мгновенное натяжение каната приводит к его резкому рывку. При зацеплении груза стропы испытывают кратковременную перегрузку, в 1.8 ... 2.5 раза превышающую вес поднимаемой массы.
- Редуктор: зубчатые зацепления планетарного или цилиндрического редуктора воспринимают жесткий удар в зазорах зубьев. Происходит микровыкрашивание (питтинг) рабочих поверхностей, срезание шпонок и ускоренный износ подшипниковых узлов.
- Раскачивание груза: на приводе передвижения каретки или моста кран-балки пусковой рывок срывает колеса в пробуксовку («юз»), вызывая маятниковую раскачку подвешенного груза. Для удержания траектории крановщик вынужден работать короткими толчками («припасовка»), что многократно умножает число циклов включения в час (ПК/час) и перегревает двигатель.
2. ЧРП (частотник) vs УПП (плавный пуск): сравнительный инженерный анализ
Выбор между преобразователем частоты и устройством плавного пуска определяется физическим принципом их работы и типом нагрузки (активная или потенциальная).
| Что регулирует | УПП, устройство плавного пуска | ЧРП, частотный преобразователь |
|---|---|---|
| Управляемая величина | только напряжение | напряжение и частота |
| Частота сети | постоянная, 50 Гц | задаётся от 0 до 50 Гц и выше |
| Момент на валу | падает как квадрат напряжения | закон U/f или векторное управление |
| Пусковой момент | заметно ниже номинального | 150–200 % уже при нулевой частоте |
| Пригодность для подъёма | только для механизмов передвижения | штатное решение для подъёма |
Устройство плавного пуска (УПП / Soft Starter)
УПП построено на базе встречно-параллельных тиристоров в каждой фазе. Прибор регулирует действующее значение фазного напряжения U методом фазоимпульсного управления (срез синусоиды), плавно повышая его от начального значения (Ustart ≈ 30 ... 50%) до 100% за время разгона tacc.
Электротали цепные
Весь раздел →Таль цепная электрическая 3,2т 9м Euro-Lift.ru

Таль стационарная 3,0т 6м 380В электрическая цепная REM HHBD-03
Таль стационарная 2,0т 6м 380В электрическая цепная REM HHBD-02
Физическое ограничение УПП: прибор не изменяет частоту питающей сети (f = 50 Гц = const).
Крутящий момент асинхронного двигателя прямо пропорционален квадрату подводимого напряжения: M ≈ U2
При снижении напряжения вдвое (U = 0.5 Uном) пусковой крутящий момент двигателя падает в 4 раза: Mпуск = 0.25 Mном
Область применения УПП на кранах:
- Привод передвижения тележки / моста (горизонтальный): УПП эффективно устраняет рывки при старте, исключает пробуксовку колес по рельсам и снижает раскачку груза. После разгона тиристоры шунтируются встроенным или внешним байпасным контактором, исключая нагрев прибора.
- Привод подъема груза (вертикальный): КАТЕГОРИЧЕСКИ НЕ РЕКОМЕНДУЕТСЯ И ОПАСНО! При подъеме номинального груза двигателю с первых долей секунды требуется момент M ≥ 1.2 ... 1.5 Mном для удержания массы. При сниженном напряжении двигатель под расторможенным тормозом не развивает достаточного момента, опрокидывается (проваливается в режим короткого замыкания) и груз под действием силы тяжести падает вниз.
Частотно-регулируемый привод (ЧРП / Инвертор)
ЧРП выполняет двойное преобразование: выпрямляет трехфазное напряжение сети в постоянный ток шины DC, а затем с помощью IGBT-транзисторов методом широтно-импульсной модуляции (ШИМ) формирует трехфазное напряжение с независимой регулировкой как амплитуды U, так и частоты f.
Электротали цепные
Весь раздел →
Таль стационарная 5,0т 24м 380В электрическая цепная TOR HHBD-02

Таль стационарная 5,0т 18м 380В электрическая цепная TOR HHBD-02

Таль стационарная 3,0т 18м 380В электрическая цепная TOR HHBD-03
Благодаря поддержанию постоянства магнитного потока статора (Φ ≈ U/f = const) или прямому векторному управлению током намагничивания и током момента:
- ЧРП развивает 150 ... 200% номинального крутящего момента на нулевой и околонулевой скорости (0.2 ... 1.0 Гц);
- Диапазон регулирования рабочей скорости составляет от 1:10 (скалярный режим) до 1:50 или 1:100 (векторный бездатчиковый режим SVC);
- Доступно программирование S-кривых (S-curve) разгона и замедления, полностью компенсирующих упругие деформации канатов и раскачку груза.
| Технический параметр | Прямой пуск (DOL) | Плавный пуск (УПП) | ЧРП (Частотник) |
|---|---|---|---|
| Пусковой ток (Iпуск) | 5.0 ... 7.0 Iном | 2.0 ... 3.5 Iном | 1.0 ... 1.5 Iном |
| Пусковой момент на 0 об/мин | 2.0 ... 3.0 Mном (удар) | 0.3 ... 0.6 Mном (дефицит) | 150 ... 200% Mном (контролируемый) |
| Регулирование скорости | Нет (только 1 скорость) | Нет (только время пуска) | Плавное, бесступенчатое (1:10 ... 1:50) |
| Режим микроскорости (доводка) | Нет (рывки кнопкой) | Нет | Да (работа на 3 ... 5 Гц) |
| Механизм подъема | Базовое исполнение | Запрещено | Идеально |
| Механизм передвижения | Базовое исполнение | Рекомендуется (бюджетно) | Идеально (полный контроль) |
| Торможение двигателем | Нет (выбег на фрикцион) | Нет (выбег на фрикцион) | Да (сброс энергии на резистор) |
Подобрать оборудование под вашу задачу
3. Специфика управления механическим тормозом при работе с ЧРП
Главная ошибка при самостоятельной установке частотного преобразователя на электроталь — прямое подключение штатного электромагнита тормоза к выходу инвертора параллельно обмоткам двигателя.
На выходе ЧРП действует импульсно-модулированное напряжение переменной частоты и амплитуды:
- При старте на частоте 1 ... 10 Гц напряжение составляет всего 10 ... 80 В. Электромагнит не сможет втянуть якорь (или ротор конусного мотора не сместится), двигатель начнет вращаться под зажатым тормозом. Это вызывает перегрев и сгорание фрикционных накладок за 2–3 смены.
- Катушка электромагнита переменного тока на частотах ниже 50 Гц обладает малым индуктивным сопротивлением (XL = 2π f L), что приводит к многократному броску тока через катушку и ее межвитковому замыканию.
А. Двигатели со встроенным конусным тормозом (Болгария: КГ, КГЕ, КВ)
В болгарских талях серий Т10, Т39, МТ торможение осуществляется за счет аксиального сдвига конусного ротора под действием винтовой пружины с усилием сжатия 800 ... 1500 Н. Растормаживание происходит автоматически за счет осевой составляющей электромагнитного поля статора при подаче питания.
в конусном двигателе"] --> B["Обесточено:
тормозная пружина прижимает ротор
к заднему щиту"] A --> C["Включение:
электромагнитная тяга больше усилия пружины,
ротор втягивается и тормоз размыкается"]
Для надежного отрыва конусного ротора от заднего подшипникового щита при питании от ЧРП требуется специальная параметризация инвертора:
Электротали цепные
Весь раздел →
Таль стационарная 3,0т 24м 380В электрическая цепная TOR HHBD-03

Таль стационарная 3,0т 18м 380В электрическая цепная TOR HHBD-01

Таль стационарная 3,0т 24м 380В электрическая цепная TOR HHBD-01
- Стартовая частота (fstart): устанавливается в диапазоне 10.0 ... 15.0 Гц (не допускается пуск с 0 Гц).
- Форсирование пускового напряжения (Torque Boost): ручной подъем вольт-частотной характеристики V/f на старте на 10 ... 20% от номинала. Это создает достаточную плотность магнитного потока для преодоления сопротивления тормозной пружины в момент отрыва ротора.
- Время разгона до стартовой частоты: параметр задержки на стартовой частоте выставляется равным 0.1 ... 0.2 с, после чего инвертор переходит к плавному разгону по S-кривой.
Б. Двигатели с независимым электромагнитным тормозом (CD1, MD1, HHBB, цилиндрические моторы)
В талях с отдельным электромагнитным тормозом (дисковым постоянного или переменного тока) питание тормоза выносится в полностью независимую электрическую цепь.
Управление тормозом осуществляет логический контроллер ЧРП через встроенное программируемое реле с функцией «Управление механическим тормозом» (Brake Logic Control).
Алгоритм безопасного пуска на подъем:
- Команда «Пуск Вверх»: ЧРП подает на обмотки двигателя ток предварительного намагничивания (Pre-magnetization, время tmag = 0.1 ... 0.3 с) на частоте удержания frelease = 1.0 ... 2.0 Гц.
- Проверка момента: инвертор убеждается, что в зазоре двигателя сформирован расчетный крутящий момент (M ≥ 100 ... 120% Mном).
- Растормаживание: выходное реле ЧРП замыкает цепь катушки пускателя тормоза. Происходит механическое разжатие фрикционных дисков (время отпускания trelease = 0.1 ... 0.2 с).
- Разгон: груз не проседает вниз («anti-rollback»), двигатель начинает плавный разгон до целевой частоты.
Алгоритм безопасной остановки:
- По команде «Стоп» ЧРП снижает частоту по рампе замедления до частоты наложения тормоза fstop = 0.5 ... 1.5 Гц.
- Реле ЧРП размыкает цепь питания тормоза, пружины блокируют тормозной диск.
- Инвертор продолжает удерживать двигатель под моментом в течение времени срабатывания механики тормоза (tclose = 0.15 ... 0.25 с).
- После фиксации вала тормозом ЧРП снимает напряжение со статора. Механический тормоз срабатывает на неподвижном валу, фрикционные накладки не изнашиваются от трения скольжения.
4. Принципиальная электрическая схема подключения ЧРП в шкаф тельфера
Ниже приведена типовая промышленная схема интеграции ЧРП в шкаф управления электроталью с раздельным управлением дисковым тормозом и внешним тормозным резистором.
Электротали цепные
Весь раздел →
Таль стационарная 2,0т 18м 380В электрическая цепная TOR HHBD-02

Таль стационарная 2,0т 24м 380В электрическая цепная TOR HHBD-02

Таль стационарная 2,0т 18м 380В электрическая цепная TOR HHBD-01
L1, L2, L3, PE"] --> QF["QF1 — автоматический выключатель"] QF --> KM1["KM1 — главный линейный контактор"] KM1 --> LF["LF1 — сетевой фильтр ЭМС и дроссель"] LF --> VYP["Выпрямитель и DC-шина частотника"] VYP --> CHOP["Тормозной прерыватель"] CHOP --> RES["Тормозной резистор:
энергия спуска уходит в тепло"] VYP --> IGBT["IGBT-инвертор"] IGBT --> M1["Электродвигатель подъёма,
клеммы U, V, W"] IGBT --> RO["Релейный выход ЧРП RO1,
программа «управление тормозом»"] RO --> KM2["KM2 — контактор тормоза"] KM2 --> VYPR["Выпрямитель тормоза"] VYPR --> YB["Катушка тормоза YB1, 190 В постоянного тока"]
Защитные и сервисные элементы схемы:
- Главный контактор KM1: отключает ЧРП от питающей сети при срабатывании аварийной кнопки СТОП («грибок») или аварийных концевых выключателей крайнего верхнего/нижнего положений.
- Тормозной резистор (Rторм): подключается к клеммам
(+) / DC+иPB / BRвстроенного тормозного прерывателя (Brake Chopper). - Экранированный кабель двигателя: кабель от ЧРП к двигателю должен быть экранированным, заземленным с обеих сторон на шину PE для подавления высокочастотных электромагнитных помех от ШИМ.
5. Тормозные резисторы: физика генераторного режима при спуске груза
При подъеме груза двигатель потребляет электрическую энергию из сети и преобразует ее в потенциальную энергию поднятой массы.
При спуске номинального груза кинематика меняется на противоположную: сила тяжести стремится разогнать барабан тали и вал двигателя быстрее скорости вращения магнитного поля статора (ωротора > ωполя, скольжение становится отрицательным s < 0).
Механизм перенапряжения шины DC
- В режиме спуска асинхронный двигатель переходит в генераторный режим (рекуперативное торможение).
- Вырабатываемая двигателем электроэнергия через обратные диоды IGBT-моста поступает во внутреннюю шину постоянного тока (DC-bus) инвертора.
- Емкость сглаживающих конденсаторов ограничена. Если энергии некуда рассеиваться, постоянное напряжение на шине DC стремительно возрастает:
U_DC = 540 В (номинал) → 750 ... 820 В (аварийный порог)
- Без тормозного резистора ЧРП мгновенно выбивает в аварию по перенапряжению («Overvoltage Trip» / Ошибка OV), снимая питание с двигателя. На подъемном механизме это приводит к аварийной посадке груза на механический тормоз или свободному падению, если тормоз не успеет среагировать.
Роль тормозного прерывателя и резистора
- Внутри ЧРП установлен электронный ключ — тормозной прерыватель (Brake Chopper).
- При превышении порога напряжения на шине (UDC ≥ 680 ... 700 В) прерыватель открывается и сбрасывает избыточную рекуперированную энергию на внешний силовой тормозной резистор, где она рассеивается в виде тепла.
Инженерный расчет параметров тормозного резистора
Для механизма подъема с продолжительностью включения ПВ = 40–60% мощность тормозного резистора рассчитывается с учетом длительного спуска груза: Pторм ≥ (0.8 ... 1.0) · Pдвигателя
Минимальное сопротивление Rmin строго ограничено максимальным допустимым током транзистора прерывателя (указывается в паспорте ЧРП, как правило R = 30 ... 100 Ом в зависимости от мощности привода). Применяются проволочные резисторы в алюминиевом корпусе со степенью защиты не ниже IP54 или трубчатые керамические блоки резисторов в защитном вентилируемом кожухе.
Электротали цепные
Весь раздел →
Таль стационарная 2,0т 24м 380В электрическая цепная TOR HHBD-01

Таль стационарная 1,0т 18м 380В электрическая цепная TOR HHBD-01

Таль стационарная 1,0т 24м 380В электрическая цепная TOR HHBD-01
6. Экономический и эксплуатационный эффект модернизации
Внедрение частотно-регулируемого привода на электроталь окупается в течение 6–12 месяцев за счет комплексного сокращения затрат на ремонт и обслуживание:
| Что меняется после установки ЧРП | Эффект |
|---|---|
| Ресурс редуктора и тормоза | больше в 3–4 раза |
| Пиковый пусковой ток | с 7 номиналов до 1,2 номинала |
| Энергопотребление крана | экономия до 25–30 % |
| Точность монтажных работ | доводка до миллиметра без толчков пульта |
- Увеличение ресурса механического тормоза в 3–4 раза: Механический тормоз накладывается на практически остановившийся вал (f ≤ 1 Гц). Фрикционные накладки не истираются от динамического торможения, регулировка зазора требуется в 4 раза реже.
- Защита редуктора и грузового каната: Полное исключение пиковых ударных моментов при старте устраняет излом зубьев планетарных венцов, шестерен-муфт и расплетение прядей стального каната.
- Экономия электроэнергии до 25–30%: Отсутствие циклических 7-кратных бросков тока при повторно-кратковременном режиме работы (ПК/час до 120–240 включений) снижает общие потери электроэнергии в сети цеха.
- Прецизионное позиционирование: Наличие второй (ползучей) частоты (3 ... 5 Гц) позволяет оператору плавно опускать тяжелые детали, собирать штампы и устанавливать заготовки в патроны станков без удара с точностью до 1 мм.
7. Готовые шкафы управления с ЧРП от ИП «Казмеханика»
Самостоятельная сборка и программирование частотного привода для грузоподъемных машин требуют глубоких знаний крановой электротехники и правил промышленной безопасности. Неправильная настройка параметров удержания момента или логики тормоза чревата падением груза.
ИП «Казмеханика» проектирует, собирает и поставляет готовые шкафы управления кранами и электроталями (ШУК / ШУТ) на базе преобразователей частоты для предприятий Казахстана:
- Комплектация под задачу: шкафы с частотным регулированием только передвижения (бюджетная защита от раскачки груза) или с полным частотным управлением подъемом и передвижением;
- Надежная элементная база: специализированные крановые инверторы (INVT, Danfoss, Schneider Electric, Chint) со встроенными тормозными прерывателями и резисторами;
- Адаптация к болгарским конусным моторам: предварительная прошивка параметров стартовой частоты и форсирования момента под двигатели КГ/КГЕ (Балканско Ехо);
- Промышленное исполнение: герметичные шкафы IP54/IP65 с обогревом для уличной эксплуатации или неотапливаемых ангаров (диапазон от -40°C до +50°C);
- Интеграция с радиоуправлением: прямая стыковка с системами Telecrane, Telecontrol, Uting.
Специалисты ИП «Казмеханика» выполняют аудит существующего кранового хозяйства, подбор оборудования, шеф-монтаж и пусконаладку шкафов управления с ЧРП в Алматы и с оперативной доставкой во все регионы Республики Казахстан.